


Injin niƙa mai ban sha'awa na BOSM -4014
1. Amfani da injin:
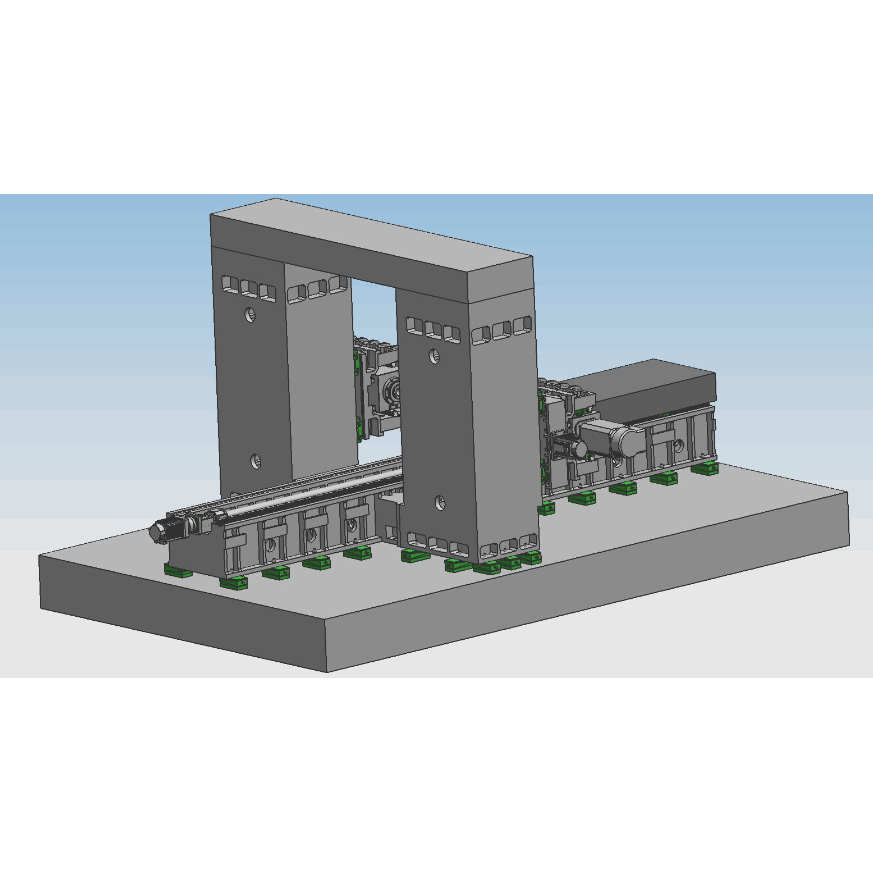
BOSM- 6000* Injin niƙa mai kauri 1000 CNC mai ginshiƙi biyu mai kauri kai-da-kai kayan aiki ne na musamman don sarrafa hannun/sandunan haƙa rami. Matashin kai, zai iya aiwatar da saurin sarrafa kayan aikin, ana iya haƙa ramin, niƙa shi, kuma a gaji a cikin kewayon bugun jini mai tasiri, ana iya sarrafa kayan aikin a wuri ɗaya a lokaci guda (babu buƙatar matsewa ta biyu), saurin lodawa da sauke kaya yana da sauri, saurin sanyawa yana da sauri, kuma daidaiton sarrafawa yana da girma. Babban inganci, ingantaccen sarrafawa.
2.Inji tsarifasaloli:
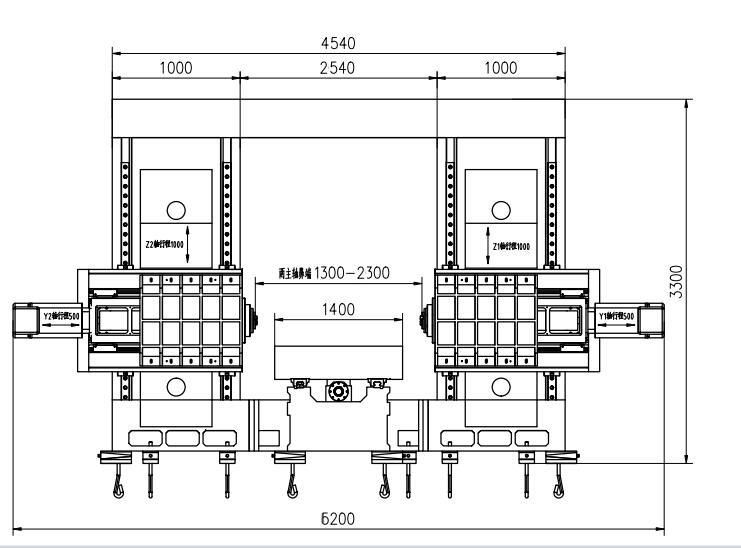
Babban kayan aikin injin: gado, benci, ginshiƙan hagu da dama, katako, katako masu haɗa gantry, sirdi, raguna, da sauransu, manyan sassa an yi su ne da ƙera yashi mai ƙarfi, simintin ƙarfe mai launin toka 250 mai inganci, a rufe a cikin ramin yashi mai zafi → tsufan girgiza → maganin zafi a rufe tanderu → tsufan girgiza → aiki mai ƙarfi → tsufan girgiza → tsufan girgiza → kammalawa, kawar da damuwa mara kyau na sassan gaba ɗaya, da kuma kiyaye aikin sassan a kwance. Gadon da aka gyara, ginshiƙan hagu da dama, gantry, da motsi na benci; Yana da ayyukan niƙa, gundura, haƙa, rage nutsewa, taɓawa, da sauransu. Hanyar sanyaya kayan aiki ita ce sanyaya waje. Kayan aikin injin ya ƙunshi gatari 5 na ciyarwa, waɗanda za su iya yin haɗin axis 4 da aiki ɗaya na axis 5. Akwai kawunan wuta 2. An nuna axis na kayan aikin injin da kan wutar a cikin hoton da ke ƙasa.X


2.1.Babban tsarin sashin ciyar da watsawa na axial
2.1.1.X-axis:Teburin aiki yana juyawa a gefe tare da layin jagora na gadon da aka gyara.
Tuƙin X 1- axis: Motar AC servo tare da babban madaidaicin rage girman duniya ana tura ta ta hanyar sukurori ball don motsa motsi na benci don cimma motsi na layi na X-axis
Tsarin jirgin ƙasa mai jagora: shimfiɗa layukan jagora guda biyu masu ƙarfi da daidaito.
2.1.2 Z1 axis:An sanya kan wutar lantarki da sirdi a tsaye a gefen gaba na ginshiƙin, kuma suna juyawa sama da ƙasa tare da layin jagorar ginshiƙin.
Watsawa ta Z1-axis: Ana amfani da injin servo na AC da kuma ƙafafun daidaitawa don tuƙa sukurori na ƙwallon don tuƙa sirdi don cimma motsi mai layi na Z-axis
2.1.3 Axis na Z2:An sanya kan wutar lantarki da sirdi a tsaye a gefen gaba na ginshiƙin, kuma suna juyawa sama da ƙasa tare da layin jagorar ginshiƙin.
Watsawa ta Z2-axis: Ana amfani da injin servo na AC da kuma ƙafafun daidaitawa don tuƙa sukurori na ƙwallon don tuƙa sirdi don cimma motsi mai layi na Z-axis.
2.1.4 Axis Y1:An sanya sirdi na kan wutar lantarki a tsaye a gefen gaba na ginshiƙin dama, kuma yana juyawa hagu da dama tare da layin jagorar ginshiƙin.
Watsawa ta axis na Y1: Ana amfani da injin servo na AC da kuma na'urar rage girman duniyoyi masu inganci don tuƙa ragon don motsawa ta cikin sukurori na ƙwallon don cimma motsi na layi na axis na Y1
2.1.5 Y2 axis:An sanya sirdi a tsaye a gefen gaba na ginshiƙin dama, kuma yana juyawa hagu da dama tare da layin jagora na ginshiƙin.
Watsawa ta axis na Y2: Ana amfani da injin servo na AC tare da na'urar rage girman duniyoyi masu inganci don tuƙa ragon don motsawa ta cikin sukurori na ƙwallon don cimma motsi na layi na axis na Y2.
2.2.Alkiblar motsi na kan haƙa da niƙa (gami da kan wutar lantarki 1 da 2) ta ɗauki tsarin ram mai murabba'i, hanyar haɗin layin jagora mafi ƙarfi da waya, layin dogo mai tauri yana kewaye da tallafi mai ƙarfi, ana jagorantar nau'ikan layin jagora guda 4 na naɗawa, kuma drive ɗin ya ɗauki motar AC servo Tuƙa bel ɗin synchronous (i=2) da watsa sikirin ƙwallon daidai, kan wutar yana ɗaukar motar servo don rage gudu ta hanyar bel ɗin synchronous da ƙafafun synchronous, wanda ke jagorantar da haɗin layin jagora mai nauyi, kuma yana tura sikirin ƙwallon tsaye don juyawa, yana fahimtar kan wutar Yi motsi sama da ƙasa a tsaye, kuma an sanye shi da sandar ma'aunin nitrogen don rage ƙarfin ɗaukar nauyin kan injin akan sukurori da injin servo. Motar Z-axis tana da aikin birki ta atomatik. Idan aka sami gazawar wutar lantarki, birki ta atomatik zai riƙe sandar motar sosai. , don haka ba zai iya juyawa ba. Lokacin aiki, lokacin da ɓangaren haƙa bai taɓa kayan aikin ba, zai ci da sauri; lokacin da ɓangaren haƙa ya taɓa kayan aikin, zai canza ta atomatik zuwa abincin aiki. Lokacin da injin haƙa ramin ya ratsa wurin aikin, zai canza ta atomatik zuwa juyawa da sauri; lokacin da ƙarshen injin haƙa ramin ya bar wurin aikin ya isa wurin da aka saita, teburin aikin zai koma matsayin rami na gaba don cimma zagayawa ta atomatik. Kan wutar lantarki yana ɗaukar haɗin waya da layin dogo mai ƙarfi, wanda ba wai kawai yana tabbatar da saurin gudu na kayan aiki ba, har ma yana ƙara ƙarfin kayan aikin sosai. Kuma yana iya aiwatar da ayyukan haƙa ramin makafi, niƙa, yin chamfering, karya guntu, cire guntu ta atomatik, da sauransu, wanda ke inganta yawan aiki.

(kai mai ƙarfi na hagu)
2.3. Cire guntu da sanyaya
Akwai na'urorin jigilar guntu mai karkace da lebur da aka sanya a ɓangarorin biyu a ƙarƙashin benci, kuma ana iya fitar da guntu ta atomatik zuwa na'urar jigilar guntu a ƙarshe ta matakai biyu na faranti masu karkace da sarka don cimma ci gaban samarwa. Akwai famfon sanyaya a cikin tankin sanyaya na na'urar jigilar guntu, wanda za'a iya amfani da shi don sanyaya kayan aikin waje don tabbatar da aikin haƙa da tsawon lokacin aikin injin haƙa, kuma ana iya sake yin amfani da na'urar sanyaya.
3.Cikakken tsarin sarrafa lambobi na dijital:
3.1.Tare da aikin karya guntu, lokacin karya guntu da zagayowar karya guntu za a iya saita su akan hanyar haɗin injin mutum.
3.2.Tare da aikin ɗaga kayan aiki, ana iya saita tsayin ɗaga kayan aiki a kan hanyar haɗin injin mutum. Lokacin da haƙa ya kai wannan tsayin, ana ɗaga injin haƙa da sauri zuwa saman kayan aikin, sannan a jefar da guntun, sannan a tura shi da sauri zuwa saman haƙa kuma a mayar da shi aiki ta atomatik.
3.3.Akwatin sarrafa aiki na tsakiya da na'urar hannu suna amfani da tsarin sarrafa lambobi kuma suna da kebul na USB da nunin lu'ulu'u na LCD. Domin sauƙaƙe shirye-shirye, ajiya, nuni da sadarwa, hanyar sadarwa tana da ayyuka kamar tattaunawa tsakanin mutum da injin, diyya ta kuskure, da ƙararrawa ta atomatik.
3.4.Kayan aikin yana da aikin duba da sake duba matsayin ramin kafin a sarrafa shi, kuma aikin yana da matukar dacewa.
4Man shafawa ta atomatik
Na'urorin injina masu daidaitaccen layin jagora, na'urorin haɗin ƙwallon daidai da sauran na'urorin haɗin motsi masu inganci suna sanye da tsarin shafawa ta atomatik. Famfon mai shafawa ta atomatik yana fitar da man matsin lamba, kuma na'urar haɗin mai mai ƙima tana shiga cikin mai. Bayan an cika ɗakin mai da mai, lokacin da matsin tsarin ya tashi zuwa 1.4-1.75Mpa, makullin matsin lamba a cikin tsarin zai rufe, famfon ya tsaya, kuma bawul ɗin saukewa zai sauke a lokaci guda. Lokacin da matsin lamba na mai a hanya ya faɗi ƙasa da 0.2Mpa, mai haɗin mai ƙima zai fara cika wurin mai kuma ya kammala cika mai ɗaya. Saboda ingantaccen samar da mai na'urar haɗin mai ƙima da gano matsin lamba na tsarin, wadatar mai abin dogaro ne, yana tabbatar da cewa akwai fim ɗin mai a saman kowane nau'in kinematic, yana rage gogayya da lalacewa, da kuma hana lalacewar tsarin ciki da yawan zafi ke haifarwa. , don tabbatar da daidaito da rayuwar kayan aikin injin. Idan aka kwatanta da na'urar haɗin mai mai zamiya, na'urar haɗin mai mai layi da aka yi amfani da ita a cikin wannan kayan aikin injin tana da fa'idodi da yawa:
① Ƙarfin motsin yana da yawa, ƙimar gogayya ta layin jagora mai birgima ƙarami ne, 0.0025 ~ 0.01 kawai, kuma ƙarfin tuƙi yana raguwa sosai, wanda yayi daidai da 1/10 na injunan yau da kullun.
② Bambancin da ke tsakanin gogayya mai ƙarfi da ta tsayayye yana da ƙanƙanta sosai, kuma aikin bin diddigin yana da kyau ƙwarai, wato, tazarar lokaci tsakanin siginar tuƙi da aikin injiniya yana da matuƙar gajarta, wanda ke taimakawa wajen inganta saurin amsawa da kuma saurin tsarin sarrafa lambobi.
③Ya dace da motsi mai sauri na layi, kuma saurinsa nan take ya ninka na layin jagora mai zamiya sau 10.
④ Yana iya aiwatar da motsi mara ganuwa da kuma inganta juriyar motsi na tsarin injiniya.
⑤An samar da shi ta ƙwararrun masana'antun, yana da babban daidaito, kyakkyawan aiki da sauƙin kulawa.

5Yanayin amfani da injin:
Lantarki: AC380V mai matakai uku ± 10% , 50Hz ± 1 Zafin yanayi: 0 ° ~ 45 °
Biyar, manyan sigogin fasaha:


| samfurin | BOSM4014 | |
| Matsakaicin girman aikin workpiece | Tsawon × faɗi × tsayi (mm) 4000 × 1600 × 1000 | |
| Matsakaicin ciyarwar Gantry | Faɗi (mm) | 2300 |
| girman teburin aiki | Tsawon X Faɗi (mm) | 4000*1400 |
|
Kwance rago irin hakowa kai shugaban iko ɗaya biyu
| Adadi (2) | 2 |
| Dogon maƙalli | BT50 | |
| Diamita na hakowa (mm) | Φ2-Φ60 | |
| Diamita na famfo (mm) | M3-M30 | |
| Diamita na diski na yanka niƙa (mm) | 300 | |
| Gudun dogara (r/min) | 30~6000 | |
| Ƙarfin injin servo (kw) | 37 | |
| Nisa daga hancin sandar sanda daga tsakiyar tebur (mm) | 650-1150 | |
| Ragon hagu da dama na rago ɗaya (mm) | 500 | |
| Nisa tsakanin tsakiyar ragon da kuma saman teburin (mm) | 200-1400 | |
| Matsin sama da ƙasa na ram (mm) | 1200 | |
| Maimaitawa | 300mm*300mm | ±0.02 |
| Girman Kayan Aikin Inji | Tsawon × faɗi × tsayi (mm) | bisa ga zane-zane |
| Jimlar nauyi (t) | (kimanin) 36 | |

Sigogi da ke sama sigogi ne na farko na ƙira. A cikin ainihin ƙira, ana iya samun canje-canje bisa ga buƙatun sarrafawa na kayan aikin da buƙatun ƙira na kayan aikin injin, don biyan buƙatun sassan sarrafa kamfanin ku.

Nau'ikan samfura
-

Cibiyar Injin CNC ta VC Series High Rigidity da ...
-

Jagorar Layi ta Hanyar Motsawa ta HP Series...
-

Jagorar Layi ta Juyawa ta HT Series...
-

VS Series Hudu Mai Nauyi Na CNC Machining C ...
-

Cibiyar Injin CNC ta V Series tare da Babban Tauri
-

Cibiyar Injin CNC Mai Zane Biyu Mai Layi X Series
-

Cibiyar Injin CNC Mai Axis 5 a Kwance TKG1600
-

CNC Tsaye Juyawa da Niƙa Haɗaɗɗen Cent...
-

Cibiyar Injin CNC Mai Sauri Mai Sauri GM Series
-

Babban Sauri CNC Niƙa GT Series
-

Lathe CNC mai sassa biyu SK32
-

Cibiyar Injin CNC Tsaye RFTV510 Don Taya...